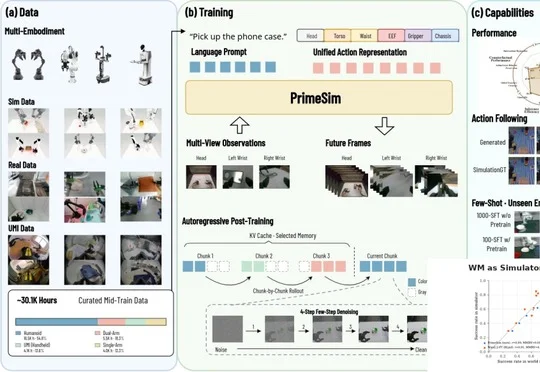
独家|刚刚,启元PrimeSim世界模型,登顶两大机器人权威榜单
独家|刚刚,启元PrimeSim世界模型,登顶两大机器人权威榜单启元具身研究中心发布机器人世界模型仿真器PrimeSim,登顶EWMBench及WorldSimProbe三项指标,支持超两分钟推演并即将开源。
来自主题: AI资讯
8512 点击 2026-10-31 12:11

 搜索
启元具身研究中心发布机器人世界模型仿真器PrimeSim,登顶EWMBench及WorldSimProbe三项指标,支持超两分钟推演并即将开源。
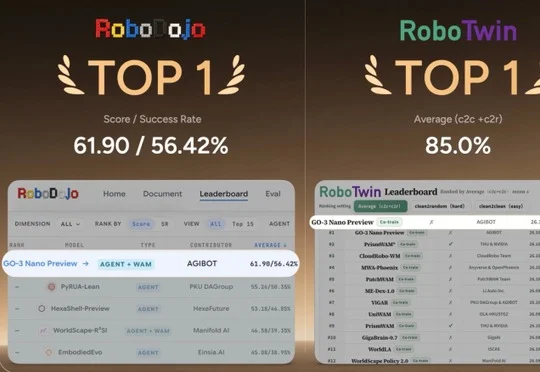
智元在创新日发布GO-3 Preview和WITA-OMNI,分别登顶三项和四项具身智能评测,并推出Worken、AHA3、精灵G2 Max及灵渠OS 1.0,布局机器人作业、交互与运动智能。
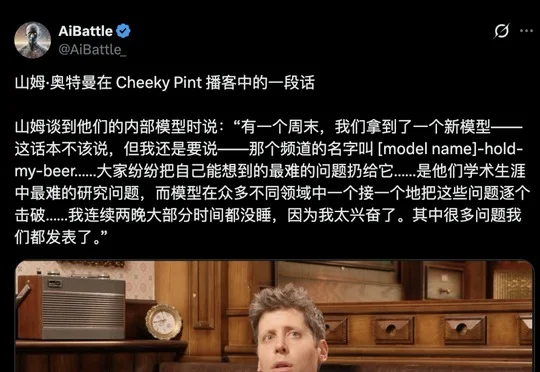
奥特曼在博客节目中披露,OpenAI未公开的新模型在Hold-my-beer内部测试中攻克Navier-Stokes方程等难题,并提出以AI智能体团队、RSI及机器人自我复制数据中心推动下一阶段发展。
清华大学、智元与无问芯穹提出群体经验学习(Collective Experience Learning,CEL),在96台机器人上验证FERT与FATS,使五项任务总体成功率达97.5%,手机包装任务成功率从86.7%升至98.3%。
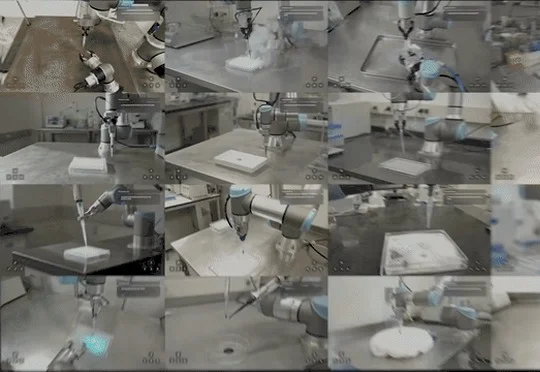
大晓机器人联合南洋理工大学S-Lab发布世界模型Mundo,通过照片重建可探索、可交互的物理环境,并支持多款机器人训练及酒店场景实测。
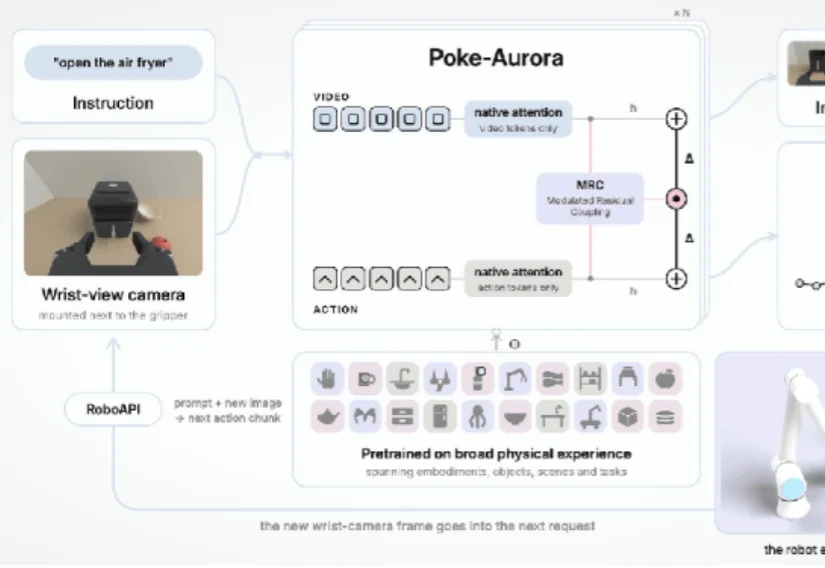
10 月 30 日凌晨,今年 4 月成立的破壳机器人(PokeBot),发布了第一款模型产品 RoboAPI ,他们的世界模型 Poke-Aurora 也首次亮相。不同于其他具身模型发布 Demo,破壳发布的 RoboAPI 是一个面向真实物理世界、可公开访问、开箱即用的具身 API,亮相的同时便向行业发出邀请:欢迎试用。
Z Potential独家获悉,柔性织物触觉传感企业矩侨工业近日完成亿元A轮融资,由蚂蚁集团领投,老股东零以创投、威海港融及青岛和信跟投,多维资本担任长期独家财务顾问。本轮资金将主要用于织物电子皮肤规模化量产与交付、触觉及多模态感知技术研发,以及机器人、智能家居和医疗康养等场景的产品拓展。
从 GPT-6 在演示里用 Blender 做三维建模,到 AI 短剧占据越来越多的屏幕时间,再到机器人走进真实场景,看似不同的应用,正指向一组共同的能力要求:理解物体在哪里、彼此如何关联、状态怎样随时间变化,以及采取行动可能带来什么结果。
启元机器人刚刚下线5000台!
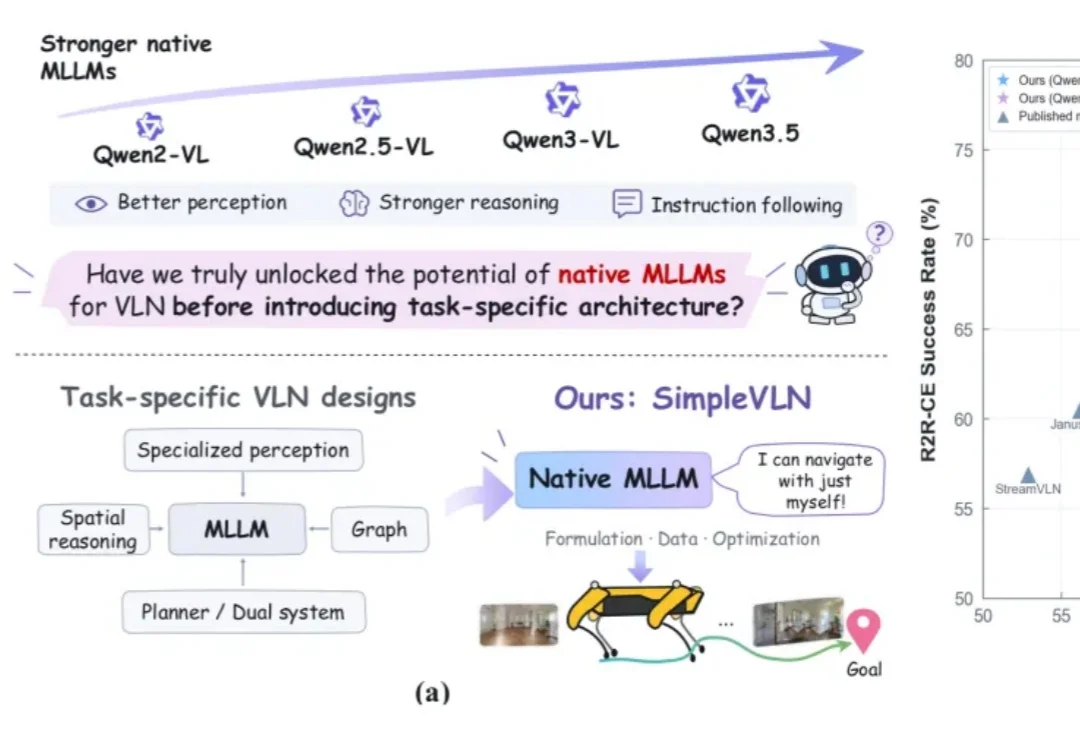
设想这样一个场景:给机器人下达一句自然语言指令,让它穿过走廊、接连转弯,最终走进指定房间。视觉语言导航(VLN),需要让机器人结合沿途看到的画面,把人类的语言指令转化为一连串连续行动。