七校联合开源OpenWAM:机器人的「世界模拟器」来了
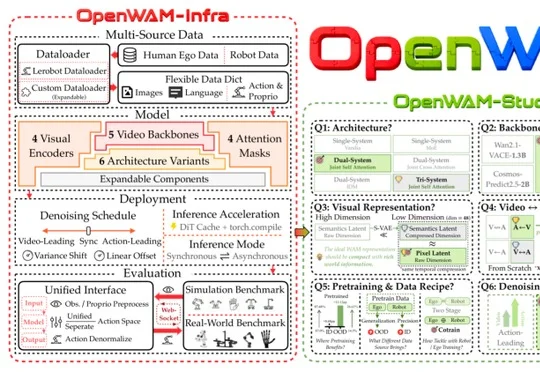
七校联合开源OpenWAM:机器人的「世界模拟器」来了新加坡国立大学、清华大学、北京大学等七所高校联合开源世界动作模型 OpenWAM,由 OpenWAM-Infra 模块化基础设施、OpenWAM-Study 受控实验与 OpenWAM-α 大规模预训练基座模型组成,整合视频生成的世界动态先验与机器人动作学习,在多个仿真基准和真实机器人平台上验证了机器人预测环境变化并执行动作的能力。
搜索
新加坡国立大学、清华大学、北京大学等七所高校联合开源世界动作模型 OpenWAM,由 OpenWAM-Infra 模块化基础设施、OpenWAM-Study 受控实验与 OpenWAM-α 大规模预训练基座模型组成,整合视频生成的世界动态先验与机器人动作学习,在多个仿真基准和真实机器人平台上验证了机器人预测环境变化并执行动作的能力。
斑马智能在2026云栖大会发布面向智能终端的全模态端侧大模型AutoOmni 2.0-23B-A3B,主张智能汽车是具身智能最大的中试场,端侧AI基础设施将决定AI能否在真实世界被真正深度使用。
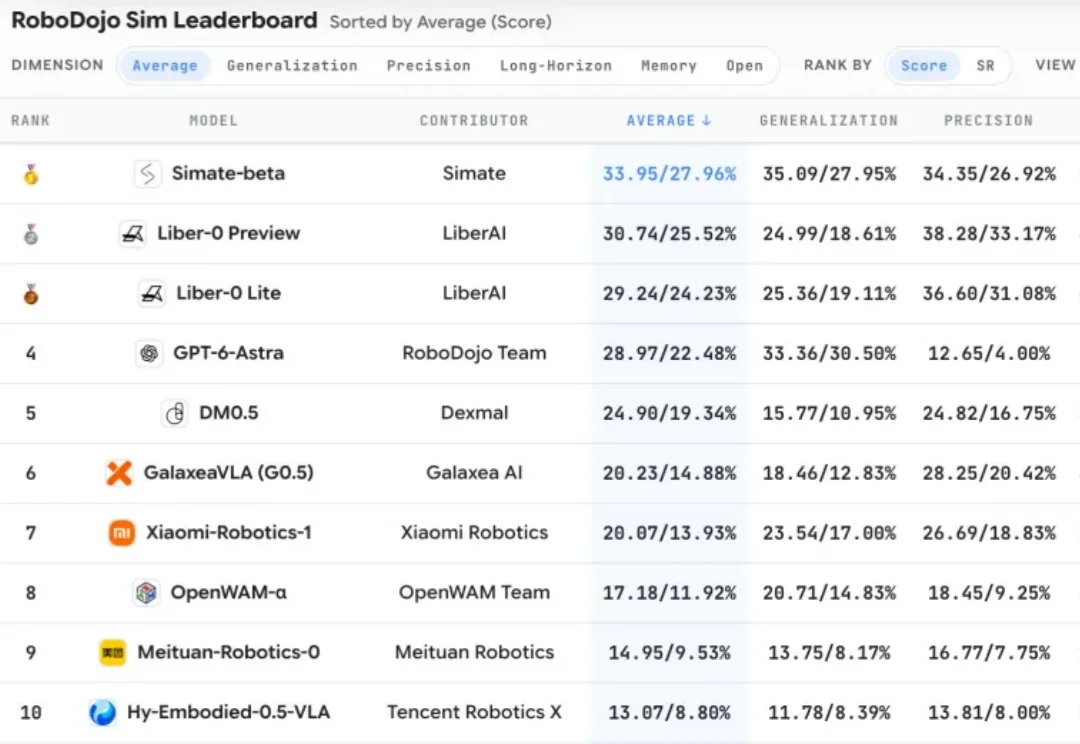
诺因(Knowin)发布生成式学习框架GLOW,在RoboDojo、LIBERO-Pro、Embodied Arena三大具身智能榜单斩获第一,性能显著超越GPT-6,其原生自回归架构、Harness闭环反馈系统与RSI递归自我改进机制共同推动机器人实现"一教就会"的个性化家庭服务能力。
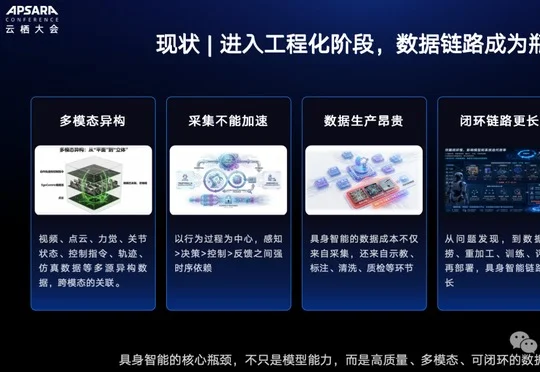
在2026云栖大会具身智能论坛上,阿里云展示了覆盖采、存、洗、标、质检增广、训练评测到数据管理的全栈数据产线能力,通过Qwen标注、HappyHorse增广、PAI训练与平头哥真武芯片协同,将具身智能企业的反馈迭代周期从周级压缩至日级,穹彻智能、苏度科技、莫刻机器人等企业已率先跑通这条数据飞轮。
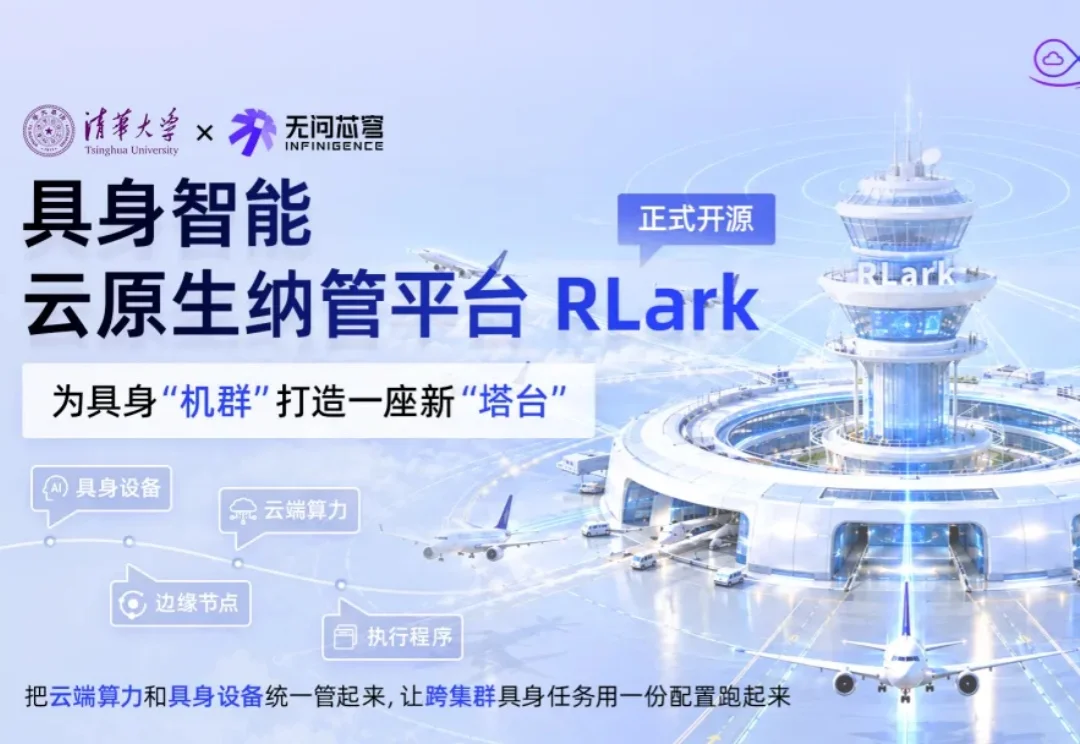
一架架飞机在空中有序飞行,按时起降,看似只是飞机自己的事情,实际上,它需要持续与机场、跑道、航线以及地面资源系统协同。
就在刚刚,AI圈迎来全新黑马。
今年以来,RSI(Recursive Self-Improvement,递归自我改进)逐渐从硅谷前沿话题,演变为全球共识。
9 月 16 日,在谷歌 DeepMind 深度参与了 Gemini 2.5/3、世界模型 Genie 2/3 以及具身智能体 Sima 2 研发的核心研究员 Bonnie Li 宣布离职,转会 OpenAI。
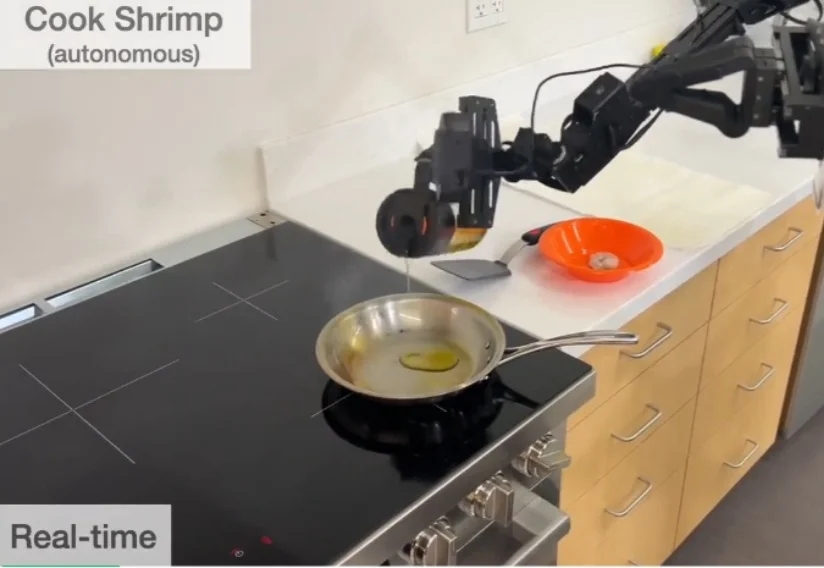
两年前,一段机器人炒虾的视频在网上爆火。
本周「十字路口」的嘉宾是清华叉院助理教授徐梦迪。从清华车辆工程出发,途经 Johns Hopkins、CMU,再到 Stanford 吴佳俊、李飞飞组做博士后,2024 年初她选择回国,加入清华交叉信息研究院。她的核心命题是机器人的 In-Context Learning (ICL):让机器人到一个新环境,通过一两次交互当场学会新任务,而且越学越快。